

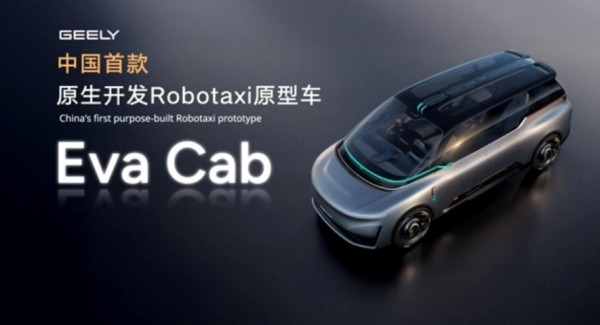
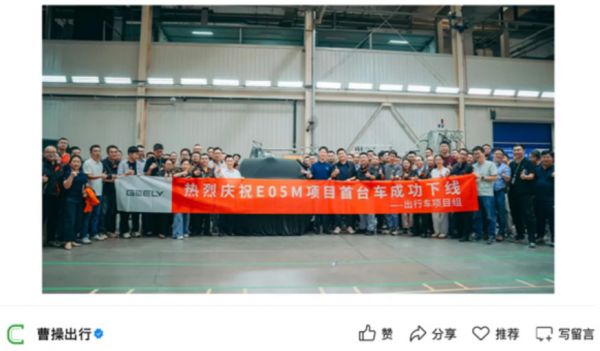
10月20日,曹操出行对外披露,其与吉利汽车等合作方联合打造的中国首款原生开发Robotaxi首台工程样车已经下线,项目由此进入量产级方案的实车验证阶段。
这台车的全称是EvaCab曹操出行定制版,按既定规划将在2027年实现量产。它的原型车早在4月的北京车展上就公开亮相过,当时外界看到的主要是造型与硬件清单;工程样车下线意味着验证对象从“原型”切换到了“接近量产状态的一套系统”。
“原生”两个字,指向的是开发顺序
Eva Cab与许多在现有车型上加装传感器、改造座舱的Robotaxi方案不同,它的整车设计和工程开发从一开始就围绕无人化运营需求展开。
曹操出行在项目中的角色不限于采购车辆后做运营适配,而是深度参与了产品定义和研发环节。这一顺序上的差异,决定了座舱布局、上下车流程、安全冗余和运营接口不是后期“打补丁”,而是在架构阶段就被纳入考量。
实车验证阶段要检验的,正是这些原生设计在真实道路和运营节奏中是否成立。
感知与算力的组合
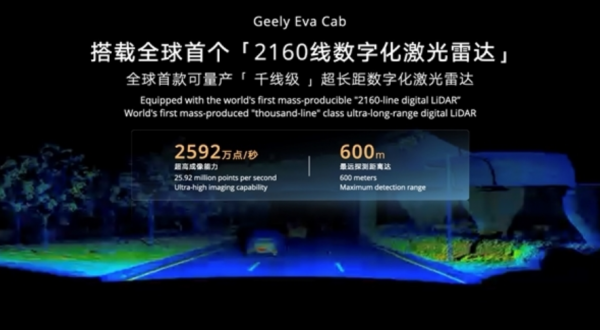
这台样车在硬件层面的几个数字值得单独拿出来看。它搭载的2160线数字化激光雷达,官方口径为全球首个可量产的“千线级”超长距数字化产品,每秒成像点数达到2592万点,最远探测距离600m。
在算力一侧,EEA 4.0架构集成了英伟达SuperChip、Thor U和高通骁龙8797三款芯片,车端总算力超过3000TOPS。按原文表述,这一算力平台使车端世界行为模型的参数量提升了7倍,推理帧率提升了3倍。
这些规格在原型车发布时已经公开,工程样车阶段的意义在于把它们装进一辆可以反复路测的车里,而不是停留在参数表上。
运营场景先于技术叙事
Eva Cab搭载的L4级自动驾驶软件方案为“千里浩瀚G-ASD L4”,目标是公开道路上的无人接驳,覆盖酒店接送、机场接送和公务出行等场景。
更早的公开信息显示,该方案已经通过曹操出行的电召服务在杭州、苏州等地试营运超过一年。这意味着软件侧的验证并非从零开始,工程样车承接的是“在量产级硬件和整车架构上复现并稳定这些能力”的任务。
曹操出行定制版还将采用换电模式,这一选择指向的是运营效率而非单车技术指标。
2027年之前,验证其可复制性
从首台工程样车到2027年量产,中间要完成的不是单一技术攻关,而是一整套可复制性验证:感知硬件在不同光照和气候条件下的稳定性、算力平台在持续运营中的功耗与散热、换电体系与无人化流程的衔接,以及整车在批量制造条件下的工艺一致性。
原生开发的优势在于这些环节可以按运营需求统一设计,挑战也在于此——任何一个环节的偏差都会在实车验证中直接暴露,而没有“后装方案”那种分段调整的缓冲空间。
首台样车下线是一个清晰的节点,但2027年量产所要求的,是把这台车身上验证过的方案变成可以稳定复现的标准。
(素材来自:曹操出行 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。